机械式立体停车设备自动化控制系统详解
一、引言
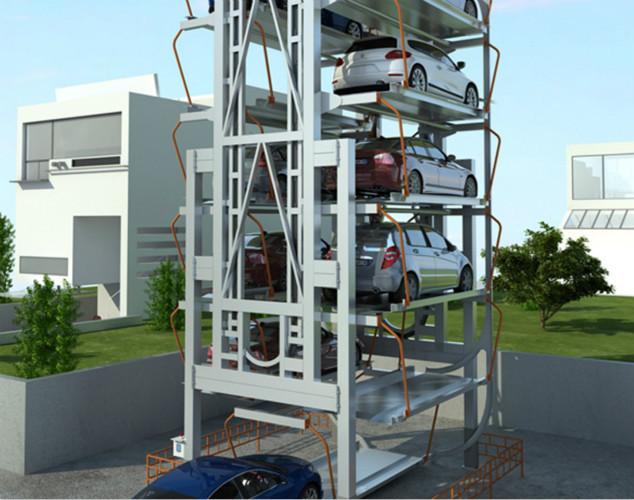
随着城市化进程的加速,汽车保有量持续攀升,停车难已成为大中城市的普遍问题。机械式立体停车设备凭借其空间利用率高、单位面积停车数量多、自动化程度高等优势,成为缓解停车矛盾的重要技术手段。而一套高效、可靠的自动化控制系统,正是机械式立体停车设备实现安全、稳定运行的核心。
二、机械式立体停车设备的分类与对控制系统的要求
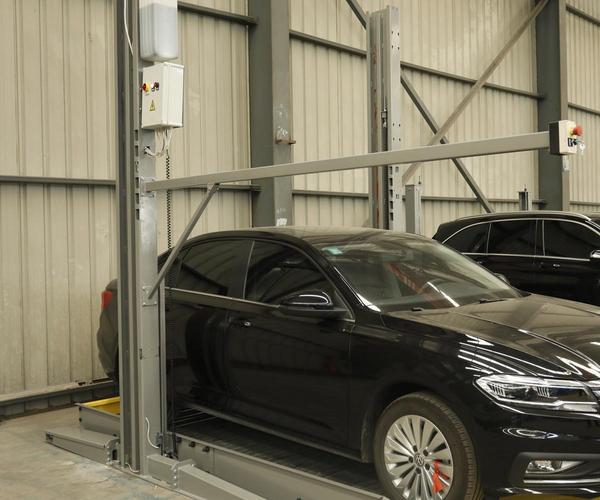
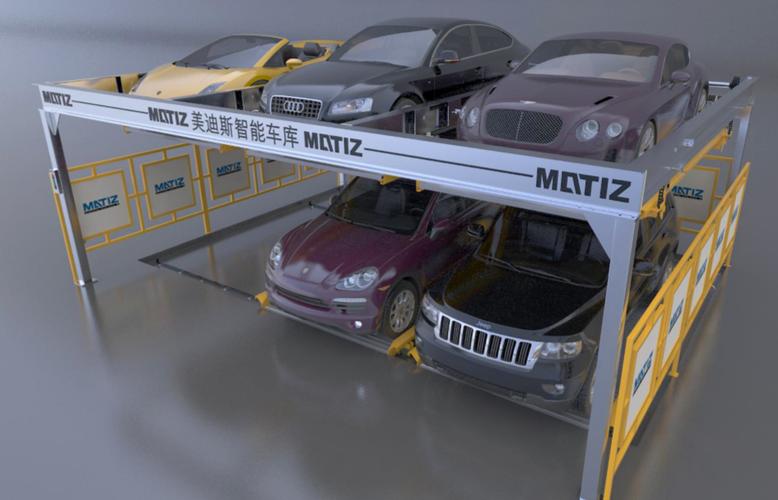
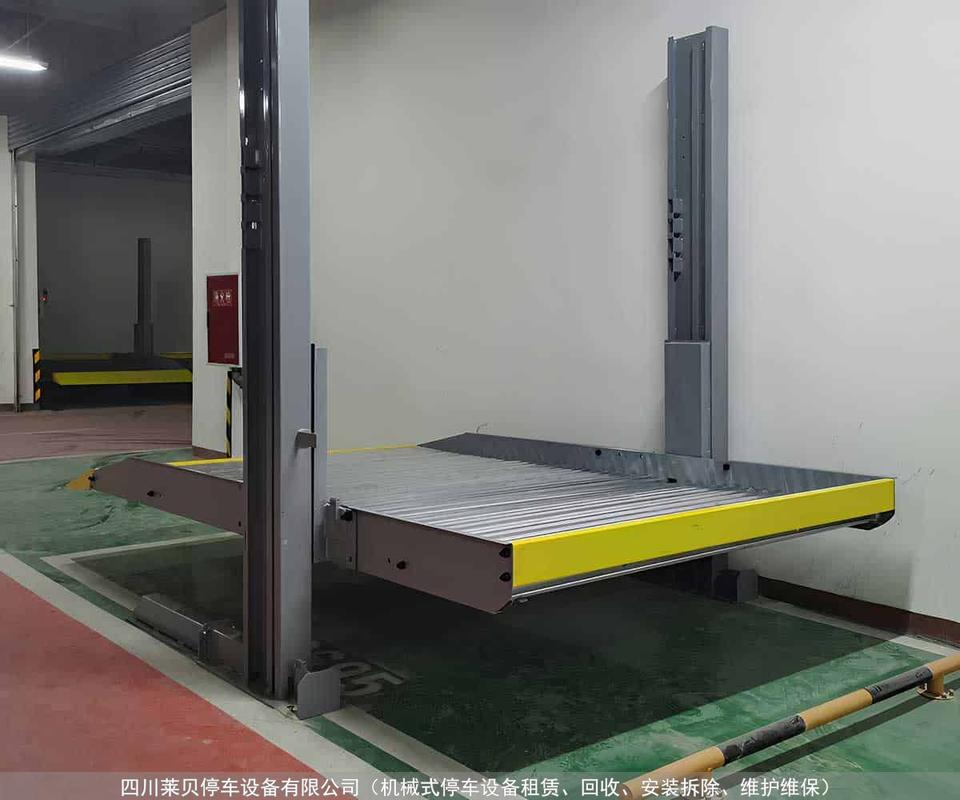
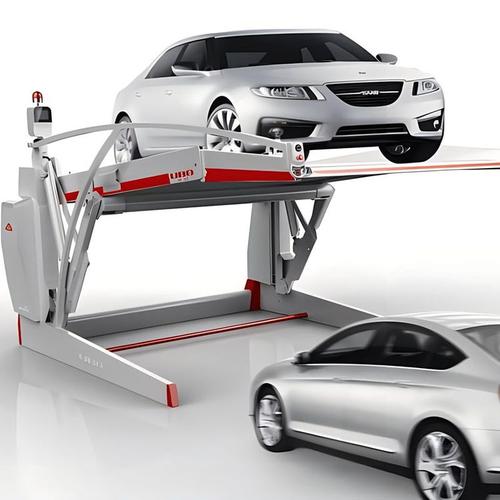
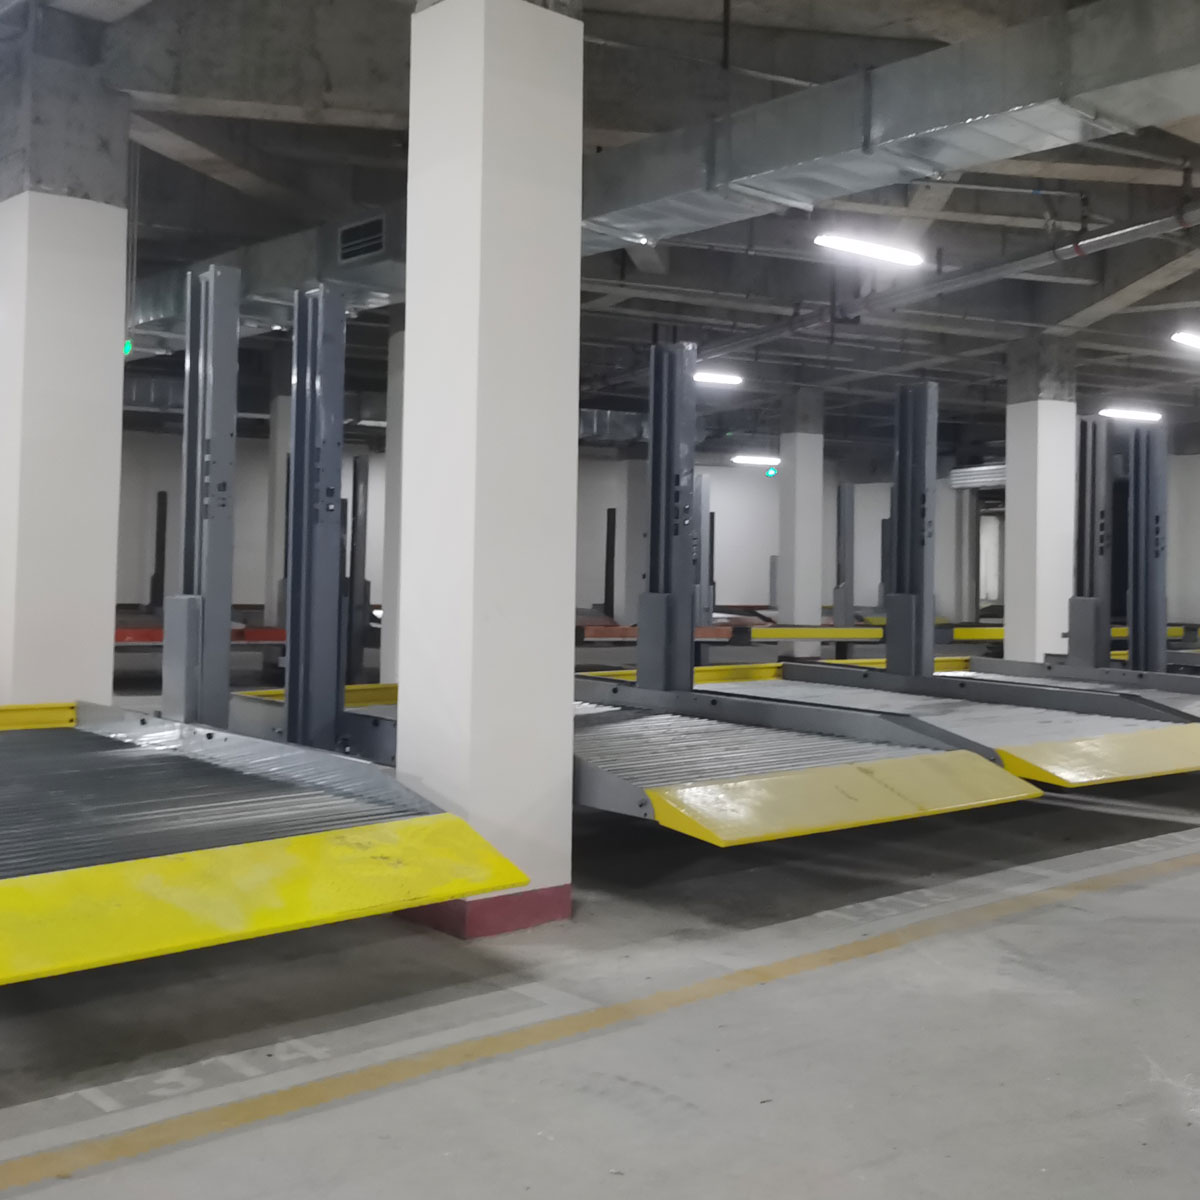
机械式停车设备按结构形式主要分为升降横移类、垂直升降类(塔库)、平面移动类、巷道堆垛类、垂直循环类、水平循环类等。不同设备类型对控制系统的要求有所差异,但总体上都需满足以下基本要求:
- 高可靠性:设备常处于无人值守状态,控制器需长时间稳定运行。
- 强实时性:动作时序、安全联锁必须严格在规定时间内完成。
- 安全性:具备完善的故障检测、急停与冗余保护机制。
- 易用性:提供人机界面、刷卡/扫码/车牌识别等多种存取方式。
- 可扩展性:便于接入城市智慧停车管理平台。
三、自动化控制系统的总体架构
典型的机械式立体停车设备自动化控制系统采用分层分布式架构,一般包括管理层、控制层、执行层与感知层。
- 管理层:由上位机(工控机/服务器)及停车管理软件组成,负责车位管理、计费、数据统计、远程监控与云端交互。
- 控制层:以PLC(可编程逻辑控制器)为核心,接收管理层指令,协调各执行机构动作,实现联锁逻辑与安全判断。
- 执行层:包括电机、变频器、接触器、电磁阀等,驱动横移、升降、回转等机构完成取放车动作。
- 感知层:涵盖光电开关、限位开关、接近传感器、车辆超长/超高检测、人车误入检测等,为控制系统提供实时状态反馈。
四、核心控制技术
4.1 PLC与现场总线
PLC因其抗干扰能力强、I/O接口丰富、编程灵活,是机械车库控制层的首选。对于大型车库(如巷道堆垛类),通常采用多PLC或PLC+运动控制器方案,并通过PROFINET、EtherCAT、CANopen等现场总线实现主从站间的高速通信,减少布线并提升同步性。
4.2 变频调速与精确定位
升降与横移机构普遍采用变频器驱动异步电机或直接采用伺服电机。控制系统通过变频调速实现平稳启停,并利用编码器/激光测距/ absolute 编码器等闭环反馈元件实现停位精度控制,典型重复定位精度可达±5mm甚至更高。
4.3 安全联锁与多重保护
自动化控制系统的安全设计遵循“故障-安全”原则,通常包含:
- 硬件急停回路(独立于PLC);
- 防坠落装置与松绳/断链检测;
- 车辆超限检测(长、宽、高、重);
- 人员误入检测(光幕、地感、红外对射);
- 相序保护、过载保护、限位双重保护;
- 动作互锁(如升降与横移不得同时动作)。
4.4 人机交互与存取车流程
控制系统配备触摸屏HMI、LED显示屏、语音提示等。用户通过刷卡、扫码、人脸识别或车牌识别发出存/取车指令后,控制系统自动计算出最优路径与目标车位空闲状态,并完成以下流程:
- 验证权限与车辆信息;
- 检测安全条件(无人、车辆熄火、位置正确);
- 执行机构依次动作(横移→升降→到位);
- 确认到位后放行或提示完成;
- 更新车位状态并向管理层反馈。
五、智能调度与优化算法
在大容量立体车库中,存取车效率直接影响用户体验。自动化控制系统常采用最短路径算法(如Dijkstra或A*)计算搬运器与目标车位的组合路径,同时结合动态优先级调度避免通道拥堵。部分系统引入模糊控制或预测控制,根据历史存取高峰自适应调整运行策略。
六、远程监控与物联网集成
现代机械式停车设备的自动化控制系统已不限于本地控制,而是通过4G/5G、以太网或Wi-Fi接入物联网平台,实现:
- 远程故障诊断与预警;
- 设备运行数据采集与寿命分析;
- 无人值守管理及移动支付;
- 与城市级智慧停车平台对接。
七、常见故障与维护
即使控制系统高度可靠,常见故障仍包括:传感器失效、通信中断、变频器过载、限位开关误动作等。为保障长期稳定运行,需定期进行:
- 安全装置功能测试;
- 电气接线与端子紧固检查;
- PLC程序备份与电池更换;
- 机械传动部件润滑与磨损检查。
八、
机械式立体停车设备自动化控制系统集成了PLC控制、变频驱动、安全联锁、人机交互、智能调度与物联网技术,是机械设备与信息技术深度融合的典型。随着AI视觉、数字孪生、5G边缘计算等技术的渗透,立体车库将向更安全、更高效、更智能的方向演进,为城市静态交通提供坚实支撑。
如若转载,请注明出处:http://www.zrkjcnc.com/product/19.html
更新时间:2026-10-18 09:55:11